admin
传统智驾系统的核心逻辑是“场景覆盖”——高速、城区、泊车各自为政,每进入一个新场景,都需要重新采集数据、重新训练模型。这种模式导致研发投入随场景数量线性增长,边际成本居高不下。卓驭科技提出了一条截然不同的路径:不卷场景数量,卷物理理解深度。
卓驭的“移动物理AI,智能一切移动”战略,本质上是将智能驾驶从“汽车专用技能”升级为“移动载体通用能力”。其技术底座是行业首个原生多模态基础模型,该模型在预训练阶段就将视频、点云、雷达、惯导、文本指令、地图等多模态数据统一编码到同一表征空间,学习的是跨模态的物理一致性。
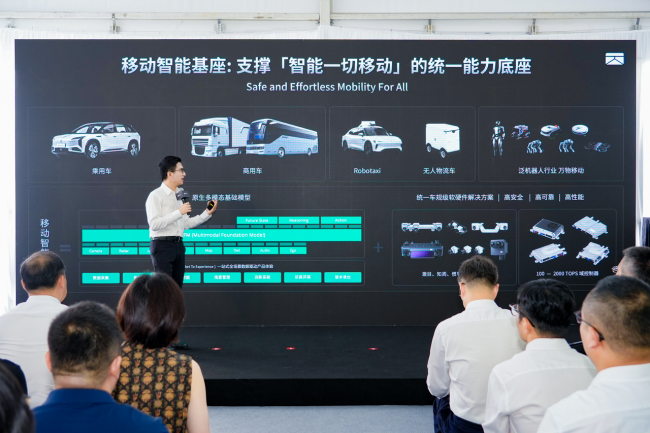
这一架构带来的最大优势是迁移效率的质变。当卓驭从乘用车拓展至重卡时,由于大部分行驶场景的物理规律已在乘用车数据中完成学习,只需补充车辆动力学参数等少量数据,即可快速上线。两个月时间,功能成熟度达到80%,传统方案需要数年。
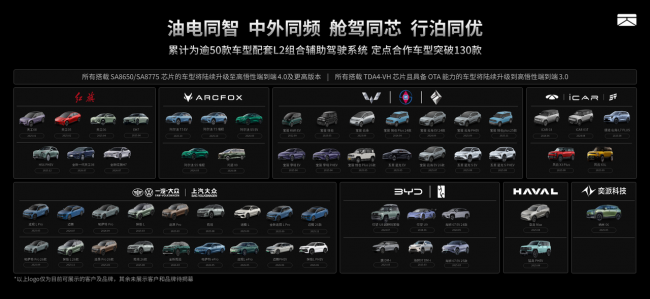
截至2026年中,卓驭已覆盖35家客户、130款合作车型,量产车型超50款。同一套底层能力同时支撑着10万元级家用车和百万级重卡的高阶智驾,验证了“一次投入、全域复用”的技术范式。正如卓驭科技CEO沈劭劼所言,智能驾驶只是物理AI的初始形态,未来存活下来的智驾公司都将转型为移动物理AI公司。卓驭正在用这套逻辑,重新定义智驾行业的效率标准。